


项目数量-163707

机器人多传感器融合检测
北检院检测中心 | 完成测试:次 | 2025-10-22
机器人多传感器融合检测是对机器人系统中多种传感器(如视觉、激光、惯性等)数据集成进行系统性验证的专业过程。检测要点包括传感器精度校准、数据同步性分析、融合算法性能评估以及环境适应性测试,旨在确保机器人在复杂工况下的感知可靠性和操作安全性。
注意:因业务调整,暂不接受个人委托测试望见谅。
检测项目
传感器精度检测:通过标准参照物对比测量传感器输出值与实际物理量的偏差,评估激光雷达、摄像头等设备的测量误差,确保数据采集的准确性,为融合算法提供可靠输入基础。
数据同步性验证:检测多传感器数据的时间戳对齐精度,分析不同传感器采集数据的时间延迟,避免因时序错位导致融合结果失真,提升系统实时响应能力。
融合算法鲁棒性测试:在噪声干扰、数据丢失等异常条件下验证融合算法的稳定性,评估算法对传感器故障的容错能力,保证系统在复杂环境中的持续运行可靠性。
环境适应性检测:模拟高低温、湿度、振动等工况测试传感器性能变化,分析环境因素对多传感器数据一致性的影响,确保融合系统在极端条件下的适用性。
实时性评估:测量从数据采集到融合输出的时间延迟,验证系统处理多路传感器数据的速度,满足机器人控制回路对实时性能的严格要求。
误差传播分析:追踪单个传感器误差在融合过程中的扩散效应,量化误差对最终决策的影响程度,为系统优化提供数据支撑。
校准有效性验证:定期检验传感器校准参数的持久性,评估温度漂移、机械磨损等因素导致的精度衰减,维持融合系统长期稳定性。
功耗测试:监测多传感器系统在不同工作模式下的能耗分布,分析数据处理单元与传感单元的功率分配,优化能效以延长机器人续航时间。
通信延迟测量:检测传感器与主控单元间数据传输的延迟和丢包率,评估通信协议对融合实时性的影响,保障数据流连续性。
故障诊断检测:模拟传感器硬件故障或数据异常场景,验证系统自动识别并隔离故障传感器的能力,提高整体冗余安全性。
检测范围
工业机器人:应用于自动化生产线中的搬运、焊接等场景,需融合视觉、力觉传感器实现精确定位与力控,检测确保协同作业的精度与安全性。
服务机器人:用于餐饮、医疗等领域的辅助操作,依赖多传感器感知人体与环境交互,检测验证其避障、导航功能的可靠性。
自动驾驶汽车:整合激光雷达、摄像头与毫米波雷达数据实现环境建模,检测重点为多源数据融合的实时性与决策准确性。
无人机系统:通过GPS、IMU与视觉传感器融合完成自主导航,检测评估其在风力干扰下的姿态稳定与路径跟踪性能。
医疗机器人:手术机器人需融合光学跟踪与力反馈传感器,检测其操作精度与组织接触力的控制安全性。
安防机器人:巡逻监控场景中融合热成像、声音传感器,检测目标识别与异常报警的响应准确性。
农业机器人:田间作业时融合多光谱相机与土壤传感器,检测其对作物状态识别与施肥决策的可靠性。
空间探测机器人:极端环境下融合星敏感器与惯性导航数据,检测其定位精度与抗辐射干扰能力。
水下机器人:通过声纳与压力传感器融合实现深海探测,检测数据同步性及水压变化对传感器性能的影响。
消费级机器人:家用清洁或娱乐机器人融合红外、超声波传感器,检测其避障灵敏度与低功耗运行稳定性。
检测标准
ISO 9283:1998《工业机器人性能标准》:规定工业机器人定位精度、路径重复性等性能测试方法,为多传感器融合系统的精度验证提供基准依据。
GB/T 12642-2013《工业机器人性能规范》:中国国家标准中明确机器人动态性能测试要求,适用于融合传感器数据的速度、加速度参数验证。
ASTM E2919-2014《自动驾驶汽车传感器测试指南》:提供激光雷达、摄像头等传感器性能评估框架,指导多源数据融合的可靠性测试流程。
ISO 13849-1:2015《机械安全控制系统相关部分》:涉及安全相关传感器的性能要求,确保融合系统达到规定的安全完整性等级。
GB/T 38637.1-2020《机器人控制系统安全要求》:规定传感器数据处理的故障防护机制,适用于融合系统的功能安全验证。
IEC 61508-2010《电气/电子/可编程电子安全相关系统的功能安全》:国际标准中涵盖传感器冗余设计与融合算法安全性的评估规范。
ISO 22166-1:2021《移动机器人安全要求》:针对移动机器人感知系统,明确多传感器融合的环境识别与避障性能测试方法。
GB/T 39471-2020《服务机器人性能测试规范》:中国标准中规定服务机器人传感器融合的交互响应精度与稳定性指标。
检测仪器
高精度三维标定板:采用棋盘格或圆点阵列图案的刚性标定工具,用于摄像头、激光雷达的空间坐标系统一,通过图像处理计算传感器间外参矩阵,实现多传感器数据对齐。
多通道数据采集系统:具备同步采集功能的硬件设备,支持模拟量与数字量输入,实时记录多传感器输出数据,用于分析时间同步性与信号一致性。
动态信号分析仪:集成傅里叶变换算法的分析仪器,测量传感器信号的频率响应与信噪比,评估融合系统在振动环境下的抗干扰能力。
环境模拟试验箱:可编程温控与湿度控制装置,模拟-40℃至85℃工况,测试传感器性能漂移对融合结果的影响,验证环境适应性。
时间同步校准器:基于GPS或晶振的高精度时钟源,为多传感器提供统一时间基准,检测数据采集延迟,确保融合时序准确性。
检测流程
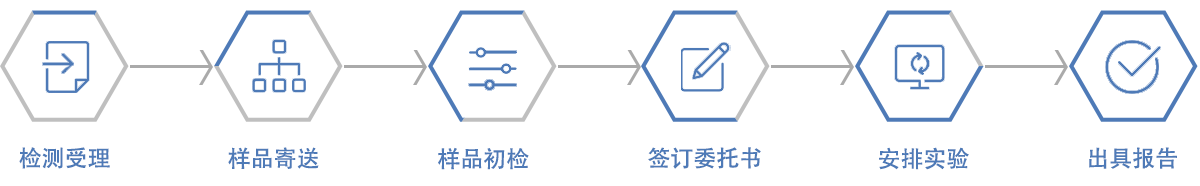
线上咨询或者拨打咨询电话;
获取样品信息和检测项目;
支付检测费用并签署委托书;
开展实验,获取相关数据资料;
出具检测报告。
上一篇:炭黑分散度磨耗检测
下一篇:大量元素水溶肥检测

