


项目数量-0

水下自主避障性能实验
北检院检测中心 | 完成测试:次 | 2025-11-22
水下自主避障性能实验聚焦于评估水下航行器在复杂海洋环境中的障碍物识别与规避能力,关键检测要点包括传感器精度、算法响应时间、环境适应性及系统可靠性等指标,确保设备符合安全与性能规范。
注意:因业务调整,暂不接受个人委托测试望见谅。
检测项目
避障传感器精度检测:通过标准障碍物模拟装置验证水下声纳或光学传感器的距离与尺寸测量误差,精度需控制在毫米级以内,确保数据可靠性。
路径规划算法响应时间检测:测量从障碍物检测到生成规避路径的算法处理延迟,时间应低于设定阈值以避免碰撞风险。
多障碍物场景适应性检测:评估系统在密集障碍物环境下的避障成功率,模拟真实海洋中随机分布的障碍物布局。
水下能见度影响检测:分析不同浑浊度水体对光学传感器性能的影响,确定最小可探测障碍物尺寸。
动态障碍物跟踪能力检测:检验系统对移动障碍物的预测与跟踪精度,确保在变化环境中保持安全距离。
避障系统功耗检测:监测避障模块在连续运行时的能耗水平,评估其对水下设备续航能力的影响。
故障模式安全检测:模拟传感器或算法失效场景,验证系统是否具备冗余机制或紧急停机功能。
环境噪声抗干扰检测:测试声纳系统在背景噪声干扰下的误报率,确保障碍物信号识别准确性。
避障决策逻辑一致性检测:通过重复实验验证算法在不同初始条件下的避障路径一致性,避免随机性误差。
水下压力与温度适应性检测:评估避障系统在高压低温极端环境下的性能稳定性,符合深海应用要求。
检测范围
自主水下航行器:用于海洋勘探与数据采集的无人潜水设备,需在复杂地形中自主规避礁石或人工障碍物。
水下管道巡检机器人:应用于海底油气管道检测的遥控或自主设备,避障性能防止与管道或周边结构碰撞。
海洋科学观测平台:搭载传感器的固定或移动平台,避障能力确保在珊瑚礁或生物密集区安全运行。
水下施工机械:包括挖掘机或焊接设备,避障系统避免与水下结构或人员发生意外接触。
军用潜航器:执行侦察或探测任务的水下装备,高精度避障提升隐蔽性与任务成功率。
水产养殖监测设备:用于养殖网箱或鱼类跟踪的自动化装置,避障功能减少设备损坏风险。
水下考古机器人:对沉船或遗迹进行精细扫描的设备,避障精度保护文物免受碰撞损伤。
海洋能源采集系统:如潮汐能发电装置的维护机器人,避障性能确保在湍流环境中稳定工作。
水下通信中继节点:部署于海底的通信设备,避障检测防止安装或维护过程中的物理损坏。
娱乐用潜水机器人:面向旅游或摄影的小型水下设备,避障能力提升用户安全与体验。
检测标准
ISO 13628-5:2009《石油和天然气工业-水下生产系统的设计和操作-第5部分:水下机器人》:规定了水下机器人接口与性能要求,包括避障系统的测试条件与验收准则。
GB/T 34524-2017《水下机器人通用技术条件》:中国国家标准涵盖水下机器人的避障性能测试方法,强调环境适应性与可靠性指标。
ASTM F2541-2015《水下声纳系统性能测试标准指南》:提供声纳传感器在避障应用中的精度校准与验证流程。
ISO 18646-1:2016《机器人-服务机器人性能测试方法-第1部分:轮式移动机器人》:部分条款适用于水下移动平台的避障性能评估。
GB/T 39376-2020《智能水下机器人检测方法》:详细规定避障算法的响应时间与路径规划有效性测试步骤。
IEC 62684:2010《海上导航和无线电通信设备及系统-一般要求》:涉及水下设备避障系统的电磁兼容性与信号处理标准。
ISO 9001:2015《质量管理体系要求》:作为基础标准,确保避障检测过程的规范性与可追溯性。
GB/T 19001-2016《质量管理体系要求》:中国等效标准,用于指导避障实验的质量控制与文档管理。
ASTM E2919-2014《无人系统自主性能测试标准术语》:定义避障相关术语,为测试提供统一框架。
ISO 10218-1:2011《机器人-工业机器人安全要求-第1部分:机器人》:部分内容适用于水下机器人避障安全设计验证。
检测仪器
多波束声纳系统:采用声波发射与接收原理生成高分辨率水下地形图,在本检测中用于模拟障碍物并验证传感器探测精度与范围。
水下光学测试平台:集成高清相机与可控光源的密封装置,模拟不同能见度条件,评估光学避障传感器的图像识别能力。
惯性测量单元:通过陀螺仪和加速度计测量设备姿态与运动轨迹,在本检测中用于跟踪避障路径的偏差与稳定性。
数据采集与分析系统:具备多通道信号输入与实时处理功能的硬件软件组合,用于记录避障算法响应时间与决策逻辑数据。
环境模拟水槽:大型可控水体设备,可调节温度、压力与浑浊度,在本检测中复现真实海洋条件以测试系统适应性。
高精度计时器:微秒级时间测量仪器,用于精确量化从障碍物出现到避障动作启动的延迟时间。
水下压力试验舱:密封容器可模拟深海高压环境,检验避障系统在极端压力下的可靠性与耐久性。
声学噪声发生器:产生可控背景噪声的电子设备,在本检测中干扰声纳系统以评估其抗干扰性能。
检测流程
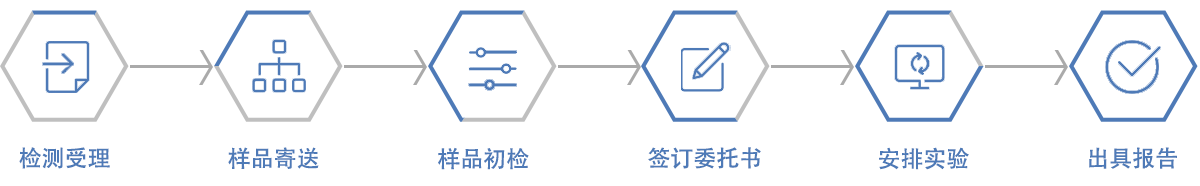
线上咨询或者拨打咨询电话;
获取样品信息和检测项目;
支付检测费用并签署委托书;
开展实验,获取相关数据资料;
出具检测报告。
上一篇:生物污损防护效果测试
下一篇:深海压力循环测试系统

